[重要]
微軟Outlook郵件服務目前發生異常。受此影響,電子郵件洽詢的回覆可能延遲,部分服務也可能無法正常使用。如有緊急需求,請來電洽詢(0800-010-898)。
焊縫檢測全解析 - 類型、方法與自動化的徹底說明
這是為所有參與焊縫品質控制的人員提供的完整指南,內容涵蓋焊縫檢測的基礎知識、目視檢測和非破壞性檢測(MT/PT/RT/UT)的原理與正確使用方法、典型焊接缺陷&及其判定標準,以及使用3D輪廓感測器的自動化線上檢測。
什麼是焊接檢測?
本節根據檢測對象、精度、速度、成本和自動化適用性,對各種焊接檢測方法進行交叉比較。
焊接檢測的定義與目的
焊接檢測是確認焊縫品質是否符合設計要求和標準準則的一系列過程。焊接被視為一種「特殊製程」,由於在完成後無法僅憑外觀完全判定其品質,因此需要結合每個製程的多種檢測方法來確保品質。
焊接檢測主要有三個目的。第一,確保結構的強度、耐用性和安全性。第二,實現產品缺陷的早期發現並將重工成本降至最低。第三,確保可追溯性並累積品質記錄。
焊縫檢測是所有製造業品質的基礎,包括汽車、結構鋼、壓力容器、造船、工廠管道和電子零件。近年來,由於檢測人員短缺和更先進的品質要求,在焊縫檢測自動化中越來越多地使用3D輪廓感測器和相機。
焊縫檢測的四個時期
焊縫檢測分為四個階段進行:焊接前、製造過程中、完成後和運行期間。每個階段要檢測的項目和適用的檢測方法都有所不同。
- 1 焊接前檢測 – 這包括確認母材、測量坡口形狀、尺寸和角度,以及檢查表面是否有鐵鏽、油污和髒污。還包括確認焊接材料(焊條和焊絲)的適用性以及預熱溫度。
- 2 製造中焊縫檢測 – 檢查第一層(打底焊道)的熔深情況。清除焊渣後,檢測每道焊縫的形狀、裂紋、未熔合和夾渣。層間溫度的管理也很重要。
- 3 焊接後檢測 – 透過目視檢測檢查焊道形狀、咬邊、凹坑和餘高形狀。必要時,使用 RT 和 UT 檢測內部缺陷。腳長和喉厚則透過尺寸測量進行測量。
- 4 運行中檢測 – 在結構使用期間,定期檢測疲勞裂紋、應力腐蝕裂紋和蠕變損傷。這作為工廠、橋樑、壓力容器等的法定檢測來進行。
焊縫檢測的類型與特點
焊縫檢測大致分為「目視檢測(表面)」和「非破壞性檢測(內部)」。本節說明每種方法的原理、檢測對象、優點和注意事項。
目視檢測 (VT) – 表面
這是最基本的焊縫檢測方法。檢測人員使用肉眼、放大鏡或檢測規來評估焊道的外觀(形狀、尺寸和表面缺陷)。它是所有焊縫檢測的起點,並在所有階段進行。
- 優點: 無需特殊設備、成本低、應用範圍廣
- 注意事項: 依賴檢測人員的技能、缺乏定量評估、無法檢測內部缺陷
3D自動目視檢測 – 表面
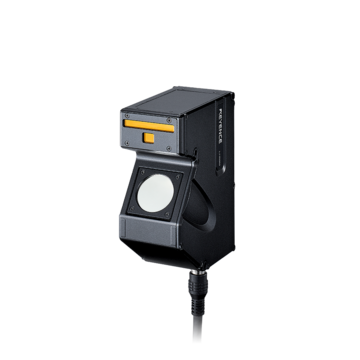
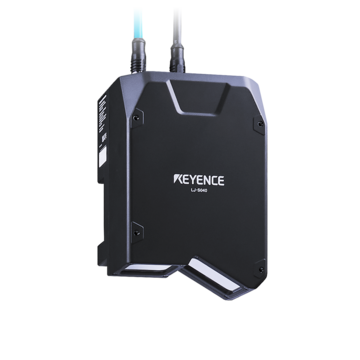
3D輪廓感測器(例如 LJ-X8000 系列或 LJ-S8000 系列)可快速擷取焊道的截面形狀,並自動測量腳長、喉厚、餘高高度、焊道寬度等。它根據數值標準進行 OK/NG 判定,消除了目視檢測的主觀性。結合機械手臂,可實現線上全數檢查。
- 優勢: 定量判定、全數檢查、可追溯性、高速高精度
- 注意事項: 無法檢測內部缺陷(需要與 UT/RT 結合使用)
磁粉檢測 (MT) – 表面
此方法涉及磁化鐵磁材料(例如鋼),並透過吸引磁粉來檢測表面及緊鄰表面下方的裂紋。使用螢光磁粉可以在黑暗中使微小裂紋視覺化,從而提供高檢測靈敏度。
- 優點: 對表面及緊鄰表面下方的裂紋具有高靈敏度、即時判定
- 注意事項: 僅適用於鐵磁材料、無法確定裂紋深度、需要退磁
滲透探傷 (PT) – 表面
將高滲透性的有色(或螢光)液體塗抹在表面,液體會透過毛細管作用滲入裂紋中。清除多餘的液體後,滲透劑會被吸附到表面,使表面裂紋和針孔顯現。不論何種材質皆可適用。
- 優點: 幾乎適用於所有材質,設備簡單
- 注意: 僅適用於表面開口缺陷;乾燥和清潔較耗時
射線探傷 (RT) – 內部
將 X 射線或伽馬射線照射到焊縫上,並將透射量的差異記錄在底片(或數位探測器)上以檢測內部缺陷。對於氣孔和夾渣等體積型缺陷具有高檢測能力,且具有優異的記錄性。
- 優點: 對內部體積型缺陷的靈敏度高,因底片記錄而具客觀性
- 注意: 需要輻射安全管理,對平面缺陷(裂紋)的檢測能力較差,且成像/顯影過程較耗時。
超音波探傷 (UT) – 內部
將超音波脈衝導入焊縫中,並檢測來自內部缺陷或底面的回波(反射波),以評估缺陷的存在、位置和大小。對於裂紋和未熔合等平面缺陷具有高檢測能力,且不使用輻射,安全性高。
- 優點: 對平面缺陷的靈敏度高,不使用輻射故安全性高,且適用於厚板。
- 缺點: 對球形缺陷的檢測能力較差,依賴檢測人員的技能,且記錄性遜於 RT。
焊縫檢測中應檢測的典型缺陷
本節概述了焊縫中可能發生的典型缺陷、其原因以及用於檢測這些缺陷的有效檢測方法。
咬邊 – 表面
在焊道邊緣熔入母材的溝槽狀凹陷。由焊接電流過大或速度過快引起。這會成為應力集中的來源並降低疲勞強度。深度和長度可以使用 3D 輪廓儀進行定量測量。
重疊 – 表面
焊道邊緣的熔填金屬覆蓋在母材上但未熔合的狀態。由於熱輸入不足或焊接速度過慢而發生。可使用 3D 輪廓儀從焊道邊緣的角度進行檢測。
餘高不良 – 表面
餘高過多(應力集中)或不足(強度不足)的狀態。餘高高度的容許範圍在 JASS 6 等標準中有明確規定。可使用輪廓儀自動測量高度以進行 OK/NG 判定。
腳長不足 – 表面
角焊中腳長低於設計值的狀態。這是接頭強度不足的直接原因。可使用輪廓儀自動測量兩側腳長以進行公差管理。
凹坑/氣孔 – 表面/內部
凝固過程中因氣體殘留在熔填金屬中而形成的球形空腔。開口於表面的缺陷可使用 3D 輪廓儀檢測。內部缺陷則透過 RT 或 UT 檢測。
焊縫裂紋 – 表面/內部
包括凝固過程中的熱裂紋和冷卻後的冷裂紋。是最危險的缺陷之一。開口於表面的裂紋可透過 3D 輪廓儀或 MT 檢測,而 UT 對於內部裂紋非常有效。
未熔合 – 內部
熔填金屬與母材之間,或各焊道之間未充分熔合的狀態。UT 是最有效的檢測方法。根據方向的不同,使用 RT 較難檢測。
未熔合 – 內部
根部未焊透。透過 UT/RT 檢測。主要原因為焊接電流不足以及坡口加工不良。
夾渣 – 內部
焊縫金屬內部殘留夾渣的狀態。使用 RT(射線檢測)的檢出率高。原因在於多層焊接時的層間清理不徹底。
焊接檢測方法比較
本節根據檢測對象、精度、速度、成本和自動化適用性,對各種焊接檢測方法進行橫向比較。
| 比較項目 | 3D 自動外觀檢查(輪廓儀) | 目視檢查 (VT) | 磁粉探傷檢測 (MT) | 液體滲透檢測 (PT) | 射線檢測 (RT) | 超音波檢測 (UT) |
|---|---|---|---|---|---|---|
|
表面缺陷檢測
|
3D自動外觀檢查 (輪廓儀)
極佳
|
目視檢測 (VT)
極佳
|
磁粒檢測 (MT)
極佳
|
滲透檢測 (PT)
極佳
|
射線檢測 (RT)
有限
|
超音波檢測 (UT)
有限
|
|
內部缺陷檢測
|
3D自動外觀檢查 (輪廓儀)
不適用
|
目視檢測 (VT)
不適用
|
磁粒檢測 (MT)
不適用
|
滲透檢測 (PT)
不適用
|
射線檢測 (RT)
極佳
|
超音波檢測 (UT)
極佳
|
|
定量尺寸量測
(腳長、餘盛等) |
3D自動外觀檢查 (輪廓儀)
極佳 - 自動量測
|
目視檢測 (VT)
有限 - 量規
|
磁粒檢測 (MT)
不適用
|
滲透檢測 (PT)
不適用
|
射線檢測 (RT)
不適用
|
超音波檢測 (UT)
不適用
|
|
檢測速度
|
3D自動外觀檢查 (輪廓儀)
極佳 - 快速
|
目視檢測 (VT)
有限
|
磁粒檢測 (MT)
有限
|
滲透檢測 (PT)
不適用 - 慢
|
射線檢測 (RT)
不適用 - 慢
|
超音波檢測 (UT)
良好
|
|
線上適用性
|
3D自動外觀檢查(輪廓儀)
極佳
|
外觀檢查 (VT)
不適用
|
磁粉檢測 (MT)
不適用
|
滲透檢測 (PT)
不適用
|
射線檢測 (RT)
不適用
|
超音波檢測 (UT)
有限
|
|
全數檢查
|
3D自動外觀檢查(輪廓儀)
極佳 - 100%
|
外觀檢查 (VT)
不適用 - 抽樣檢查
|
磁粉檢測 (MT)
不適用 - 抽樣檢查
|
滲透檢測 (PT)
不適用 - 抽樣檢查
|
射線檢測 (RT)
不適用 - 抽樣檢查
|
超音波檢測 (UT)
有限
|
|
檢測人員依賴度
|
3D自動外觀檢查(輪廓儀)
低(自動化)
|
外觀檢查 (VT)
高
|
磁粉檢測 (MT)
中
|
滲透檢測 (PT)
中
|
射線檢測 (RT)
中
|
超音波檢測 (UT)
高
|
|
可追溯性
|
3D自動目視檢測(輪廓儀)
極佳 - 數位
|
目視檢測 (VT)
有限 - 難以記錄
|
磁粉檢測 (MT)
有限
|
滲透檢測 (PT)
有限
|
射線檢測 (RT)
極佳 - 底片
|
超音波檢測 (UT)
良好
|
|
安全管理負擔
|
3D自動目視檢測(輪廓儀)
不需要
|
目視檢測 (VT)
不需要
|
磁粉檢測 (MT)
低
|
滲透檢測 (PT)
低
|
射線檢測 (RT)
高(輻射)
|
超音波檢測 (UT)
不需要
|
|
機器人安裝
|
3D自動外觀檢查(輪廓感測器)
極佳 - 緊湊且輕量
|
外觀檢查 (VT)
不適用
|
磁粉探傷 (MT)
不適用
|
滲透探傷 (PT)
不適用
|
射線探傷 (RT)
不適用
|
超音波探傷 (UT)
有限
|
自動化目視檢測可提供最佳的投資報酬率
在焊接檢測過程中,目視檢測是最常見且最耗費人力資源的步驟。只需使用 3D 輪廓儀將其自動化,即可顯著縮短檢測時間,同時實現一致的品質。若要檢測內部缺陷,可與 UT/RT 結合使用。
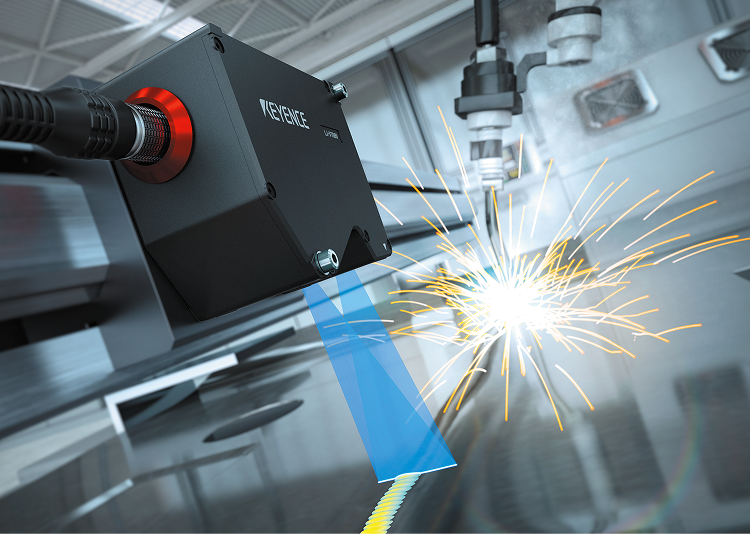
使用 3D 輪廓儀實現焊接檢測自動化
從目視焊接檢測到使用 3D 輪廓儀的線上自動檢測。本指南說明如何一次解決檢測人員短缺、品質差異以及全數檢查需求等挑戰。
為什麼現在需要焊接檢測自動化?
由於技術熟練的檢測人員老化和退休,能夠進行目視焊接檢測的人員數量逐年減少。同時,隨著電動車的興起和汽車零組件複雜度的增加,焊接點的數量和品質標準的嚴格程度都在增加。這導致面臨「人手不足,但檢測增加」這一結構性問題的工廠迅速增加。
使用3D輪廓儀進行自動化焊接檢測,從根本上解決了這個問題。感測器以每個輪廓3200點擷取焊道的橫截面形狀,自動測量腳長、喉厚、餘高高度、焊道寬度和咬邊深度等數值。這實現了不依賴檢測人員經驗的定量且高重複性的檢測。
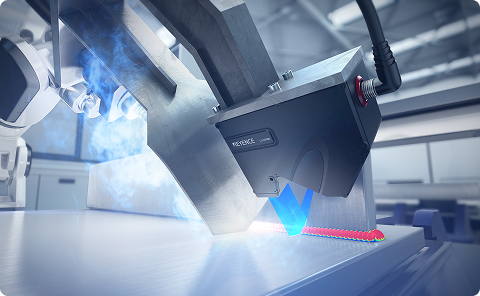
線上自動化檢測流程
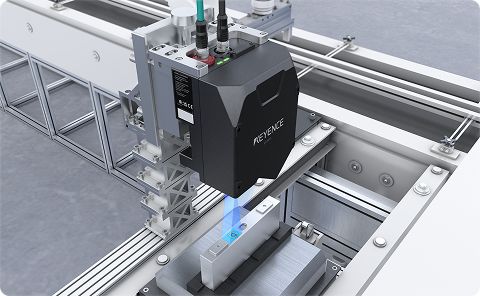
- 將感測器安裝在機器人或傳送帶上 – 將 LJ-X8000 系列或 LJ-S8000 系列安裝在焊接機器人的機械手臂或傳送帶上。焊接後立即在線上掃描焊道。
- 高速獲取3D橫截面輪廓 – 即時擷取移動中工件上的焊道橫截面形狀。數據詳細且密集,每行高達3200點。
- 自動測量腳長、喉厚、餘高高度等 – 從獲取的輪廓數據中自動計算每個檢測項目的尺寸值。通過與設定的公差進行比較來進行 OK/NG 判定。
- 100%記錄與可追溯性 – 所有檢測結果均以數位方式記錄。系統提供端到端的支援,從自動剔除 NG 工件和焊接條件的反饋控制,到品質統計數據的累積。
最適合焊縫檢測的3D輪廓儀
KEYENCE 的3D輪廓儀在焊道目視檢測自動化方面擁有實績。您可以根據檢測對象和生產線選擇最合適的系列。
最常被用於焊縫檢測 – 超高精細線上輪廓感測器 LJ-X8000 系列
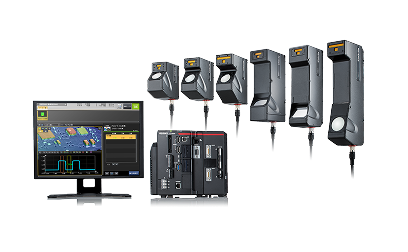
以每個輪廓3200點的超高精細數據獲取焊道橫截面。同時自動測量咬邊、餘高、腳長和焊道寬度,以進行 OK/NG 判定。支援在高速傳送帶線上進行全數焊縫檢測,或安裝在機器人手臂上。
得益於其獨家的多狹縫光學系統,即使在光澤金屬表面或附著飛濺物的粗糙表面上,也能獲取穩定的輪廓。其設計旨在針對焊道獨特的反射條件具有強韌的抗干擾能力。
無需掃描機構,安裝簡便 – 自動掃描3D感測器 LJ-S8000 系列
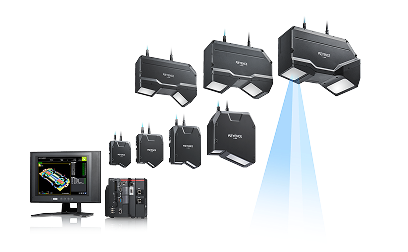
該系列繼承了 LJ-X8000 系列的技術,同時通過消除對運動的需求來追求安裝的便利性。非常適合在有限空間內進行改裝或安裝在小型機器人上。它為焊道腳長、喉厚和餘高高度的自動測量提供了足夠的精度和輪廓速度。
內建的測量工具可輕鬆從焊道橫截面設定尺寸測量程式。
自動化焊縫檢測案例研究
使用3D輪廓儀的自動化焊縫檢測已廣泛應用於汽車、建設機械、金屬和電氣設備等多個行業。
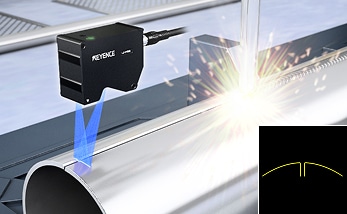
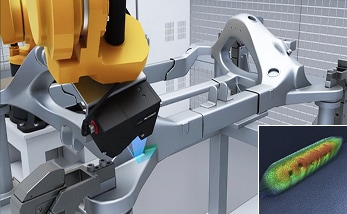
汽車零件 – 焊接機器人用
配備 LJ-X8000 系列,在焊接後立即實現全數焊道檢測。
建設機械
大型零組件上焊道形狀的線上定量管理。
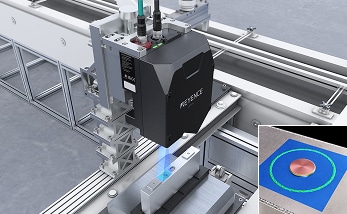
電子零件
使用 LJ-S8000 系列實現雷射焊道目視檢測的省空間自動化。
關於焊縫檢測的常見問題
Q 焊縫檢測有哪些類型?
A
焊縫檢測大致分為「目視檢測」和「非破壞性檢測」。目視檢測包括目視檢測(VT)和3D自動目視檢測。非破壞性檢測包括磁粉檢測(MT)、滲透探傷(PT)、射線探傷(RT)和超音波探傷(UT)。近年來,使用3D輪廓儀的線上自動目視檢測正迅速普及。
Q 何時進行焊縫檢測?
A
主要在四個時期進行:焊接前(檢查母材和坡口)、焊接中(第一層檢測、除渣後檢測)、焊接完成後(目視檢測、非破壞性檢測、尺寸測量)以及結構運行後(在役檢測)。每個階段的檢測項目和適用方法都有所不同。
Q 如何將焊道目視檢測自動化?
A
在機械手臂或傳送帶上安裝3D輪廓儀(例如LJ-X8000系列或LJ-S8000系列),以在線上獲取焊道的截面形狀。它會自動測量腳長、喉厚、餘高、焊道寬度、咬邊深度等,並透過與設定值進行比較來進行OK/NG判定。
Q 目視檢測與3D自動化檢測有何不同?
A
目視檢測取決於檢測人員的經驗和技能,這很容易導致判定差異和漏檢,且難以進行定量記錄。使用3D輪廓儀進行自動化檢測,可根據截面形狀的數據進行定量判定,消除檢測人員之間的差異,並實現全數檢查和數位可追溯性。
Q 自動化焊縫檢測可以檢測出哪些缺陷?
A
使用3D輪廓儀進行自動化目視檢測,可以檢測出咬邊、重疊、餘高不足/過大、腳長不足、凹坑(表面)、焊縫裂紋(表面)、焊道偏離和飛濺物等表面缺陷。檢測未焊透或未熔合等內部缺陷,則需要結合使用UT和RT。
Q 正在考慮將您的焊縫檢測自動化嗎?
A
歡迎隨時與我們聯絡,以進行實際工件的測試測量、獲取檢測配置建議等。